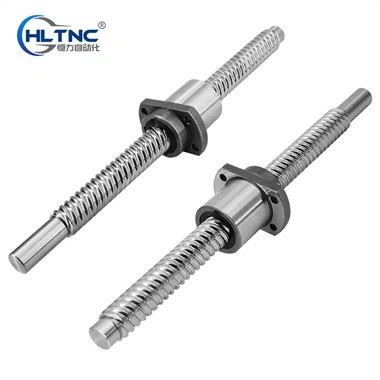
모터가 부하를 느낄 수 없을 때 서보 축이 잘못 조정됩니다. 관성비는 게인을 터치하기 전에 예측하며 이미 가지고 있는 4개의 숫자로부터 계산됩니다.
관성비가 튜닝 성공을 결정하는 이유
서보 축은 질량을 이동시키려는 제어 루프입니다. 루프는 모터가 부하의 작용을 느낄 수 있을 때만 제대로 작동할 수 있습니다. 모터가 예상하는 것보다 부하가 훨씬 무거우면 모터는 부하보다 먼저 움직이고 루프는 과도하게 수정되며 전혀 문제가 되지 않았던 게인을 조정하는 데 며칠이 소요됩니다.
이러한 불일치를 설명하는 숫자는 관성비입니다. 총 반영 부하 관성을 모터 자체 회전자 관성으로 나눈 값입니다. 기계를 제작한 후가 아니라 모터를 주문하기 전에 계산하십시오.
회전하는 실린더의 부하 관성
자체 축을 중심으로 회전하는 속이 빈 원통 또는 속이 빈 원통의 경우 관성은 다음과 같습니다.
J = ½ · m · r²
여기서 m은 질량(kg)이고 r은 외부 반경(미터)입니다. 내부 반경이 rᵢ이고 외부 반경이 r₀인 중공 원통의 경우 ½ · m · (rᵢ² + r₀²)을 사용합니다. 볼 스크류는 루트 직경의 견고한 원통으로 취급되므로 관성을 약간 과대평가하므로 크기 조정에 안전한 방향입니다.
카탈로그 그림에는 가공된 끝부분이 포함되어 있고 모델링된 길이와 몇 퍼센트 정도 다를 수 있으므로 카탈로그 중량이 아닌 형상에서 질량을 계산합니다. 강철의 경우 질량 = π · r² · L · 7850입니다.
볼나사의 이동 질량에 대한 부하 관성
나사 위에서 선형으로 움직이는 테이블, 슬라이드 또는 갠트리는 나사에서 동등한 회전 관성을 갖습니다.
J = m · (p / 2π)²
여기서 m은 이동 질량(kg)이고 p는 회전당 나사 리드(미터)입니다. 이는 관성이 리드의 제곱에 비례한다는 것을 보여주기 때문에 기계 설계자에게 가장 유용한 단일 공식입니다. 리드를 절반으로 줄이면 이동 질량의 반사 관성이 1/4로 줄어들지만, 동일한 공급 속도에 필요한 속도는 두 배로 늘어납니다.
모터 샤프트의 총 부하 관성은 나사 관성과 이동 질량 관성에 풀리 또는 커플링 관성을 더한 값입니다.
기어박스를 통해 반사된 관성
모터와 부하 사이에 감속기가 있으면 부하 관성은 비율의 제곱으로 나뉩니다.
J_반사 = J_load / i²
이것이 관성이 너무 많은 축에 대한 표준 수정 장치가 기어박스인 이유입니다. 10:1 감속기는 반사 부하 관성을 100배로 줄입니다. 비용은 속도와 약간의 백래시 추가로, 이는 피드 축보다 포지셔닝 축에서 더 중요합니다.
기어박스 자체의 관성은 모터에 1:1로 반영되므로 기어박스가 크면 비율이 낮을 때 이점이 일부 상쇄될 수 있습니다.
목표로 삼아야 할 비율
| 비율(부하:모터) | 실용적인 의미 | 받아들일 수 있을 때 |
|---|---|---|
| 1:1 ~ 3:1 | 조정이 쉽고, 반응이 강하고, 정착이 빠릅니다. | 위치 지정 축의 기본 대상 |
| 3:1 ~ 5:1 | 일반 자동 튜닝으로 튜닝할 수 있습니다. 대역폭이 약간 손실됩니다. | 대부분의 기계 축 |
| 5:1 ~ 10:1 | 수동 튜닝이 필요합니다. 정착 시간이 길어지고 오버슈트가 나타납니다. | 낮은 동적 축, 느린 이송, 빠른 반전 없음 |
| 10:1 이상 | 안정화가 어렵습니다. 속도에 따른 공명 및 가청 소음. | 기어박스나 훨씬 더 큰 모터만 사용 |
이 밴드는 견고한 기계적 열차를 가정합니다. 긴 벨트, 유연한 커플링 또는 백래시가 있는 나사는 모터와 부하 사이에서 스프링처럼 작동하므로 비율이 낮을수록 숫자가 제시하는 것보다 더 나쁘게 작동합니다. 비율을 쫓기 전에 메커니즘을 수정하세요.
나쁜 비율의 증상
비율이 너무 높으면 오진하기 쉬운 방식으로 나타납니다.
- 특정 속도에서 윙윙거리는 소리나 으르렁거리는 소리가 들립니다. 이는 베어링 문제가 아닌 공명입니다.
- 축을 느리게 만들지 않으면 조정할 수 없는 정지 시 오버슈트.
- 가속도에 따라 커지는 위치 오차가 발생하지만 일정한 이송에서는 괜찮습니다.
- 자동 튜닝이 완료되었지만 게인이 비정상적으로 낮게 유지됩니다.
- 기계에 부하가 거의 없는 상태에서 가속 중에 모터 정격 전류에 도달했습니다.
둘 이상이 함께 나타나는 경우 교체하기 전에 비율을 측정하십시오.
해결 방법: 기어박스, 더 큰 모터 또는 더 가벼운 부하
비용과 중단의 오름차순으로 나열된 세 가지 옵션:
움직이는 질량을 줄이십시오.종종 가장 저렴합니다. 더 가벼운 캐리지나 더 짧은 나사를 사용하면 하드웨어를 전혀 변경하지 않고도 비율을 범위 내로 가져오는 경우가 있습니다.
리드를 줄이세요.이동 질량 관성은 리드의 제곱에 비례하므로 20mm 리드에서 10mm 리드로 이동하면 해당 구성 요소가 1/4로 줄어듭니다. 이것은 대부분의 디자이너가 간과하는 옵션입니다.
기어박스나 더 큰 모터를 추가하세요.감속기는 부하 관성을 비율의 제곱으로 나누는데, 이는 모터 크기를 늘리는 것보다 훨씬 효과적입니다. 더 큰 모터는 자체 관성을 높여 비율을 높이는 데 도움이 되지만 전류와 공간이 필요합니다.
작업예: 볼나사 축
수평 축, 직경 20mm 강철 나사, 길이 1,000mm, 50kg 캐리지 운반, 10mm 리드, 약 0.5 × 10⁻⁴ kg·m² 로터 관성을 갖는 400W 서보에 직접 연결됩니다.
- 나사 질량: π × 0.01² × 1.0 × 7850 ≒ 2.47kg
- 나사 관성: ½ × 2.47 × 0.01² ≒ 1.24 × 10⁻⁴ kg·m²
- 캐리지 관성: 50 × (0.010 / 2π)² ≒ 1.27 × 10⁻⁴ kg·m²
- 총 부하 관성: ≒ 2.51 × 10⁻⁴ kg·m²
- 비율: 2.51 / 0.5 ≒5:1
5 대 1은 일반적인 튜닝으로 실행 가능합니다. 캐리지가 100kg으로 두 배가 되면 비율은 대략 7.5:1로 올라가고 축에 오버슛이 나타나기 시작합니다. 동일한 축을 5mm 리드로 전환하면 캐리지 구성 요소가 해당 값의 1/4로 줄어들고 비율이 다시 3:1에 가깝게 됩니다.
자주 묻는 질문
관성비가 낮을수록 항상 더 좋습니까?
아니요. 비율이 매우 낮다는 것은 부하에 비해 모터가 크다는 것을 의미하므로 비용과 전류가 소요됩니다. 3 대 5 대 1이 기계 축의 일반적인 최적 지점입니다.
커플 링 관성이 중요합니까?
작은 축에서는 그렇습니다. 100W 축의 금속 벨로우즈 커플링은 전체 관성의 눈에 띄는 부분일 수 있습니다. 400W 축에서는 일반적으로 무시할 수 있습니다.
비율을 계산하는 대신 측정할 수 있나요?
예. 많은 드라이브가 시운전 중에 관성 식별 루틴을 실행할 수 있습니다. 측정된 값은 측정 당시의 기계적 조건에 따라 달라지므로 계산된 수치를 교차 확인으로 사용하십시오.
기어박스를 추가한 후 비율이 더 나빠 보이는 이유는 무엇입니까?
기어박스 관성이 해당 비율에 비해 크거나, 기어박스가 루프가 소프트 부하로 읽는 컴플라이언스를 도입합니다. 계산이 잘못되었다고 가정하기 전에 두 가지를 모두 확인하십시오.
축 데이터를 보내주세요
이동 질량, 나사 직경, 리드, 스트로크 및 필요한 가속도를 알려 주시면 비율을 계산하고 권장해 드립니다.서보 모터그리고운전사튜닝을 위한 여유를 남기는 조합입니다. 이미 기계 설계를 수정한 경우 그것도 보내주시면 실제 수치를 바탕으로 작업해 드리겠습니다.축 데이터 보내기.